
Miniatyura stepper motorlari mikrorobototexnika sohasida tez rivojlanayotgan muhim tarkibiy qismlarga aylandi. Ushbu ixcham, aniq aktuatorlar katta mashinalar ishlay olmaydigan murakkab muhitlarda harakatlana oladigan kichik yurish robotlarini ishlab chiqish imkonini beradi. Ushbu maqolada quyidagilar ko'rib chiqiladi:miniatyura yurish robotlarida miniatyura step motorlarini qo'llash, ularning texnik afzalliklari, dizayn mulohazalari, real hayotdagi misollar va kelajakdagi salohiyat. Yopiq makonlarda aniq harakatlanishni optimallashtirish orqali ushbu motorlar tekshirish, tadqiqot va tibbiy qo'llanmalarda innovatsiyalarni rivojlantirmoqda.
Miniatyura Stepper Motorlari nima?
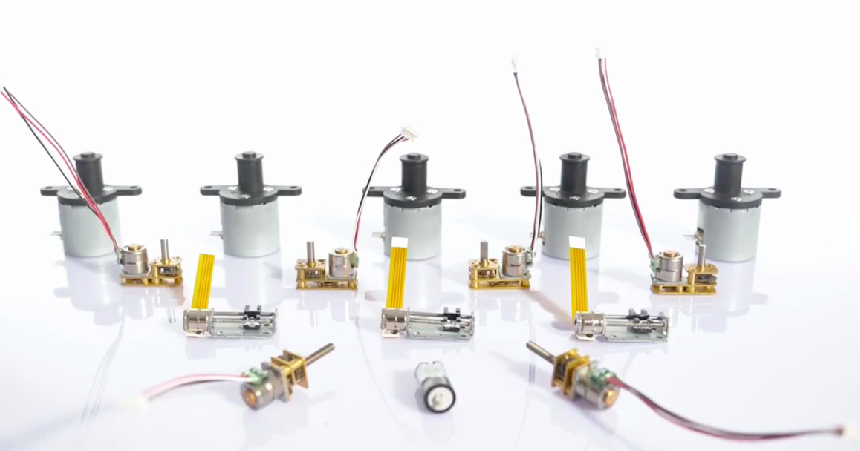
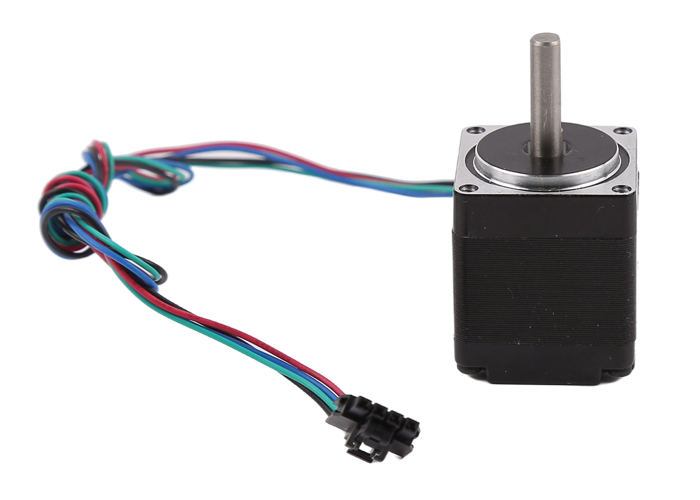
Miniatyurali step motorlari, shuningdek, mikro stepper motorlari sifatida ham tanilgan, to'liq aylanishni diskret bosqichlarga ajratadigan kichik elektr motorlardir. Uzluksiz aylanish motorlaridan farqli o'laroq, ular aniq bosqichlarda harakatlanadi, bu esa ularni murakkab teskari aloqa tizimlarisiz aniq joylashishni talab qiladigan ilovalar uchun ideal qiladi.
Miniatyura versiyalari uchun odatiy xususiyatlar quyidagilarni o'z ichiga oladi:
- •Diametrlari 6-42 mm gacha.
- •Kam quvvat sarfi (ko'pincha bir necha vattdan kam).
- •Yuqori pog'onali aniqlik, har bir to'liq qadamni silliqroq harakatlanish uchun yuzlab kichikroq bosqichlarga ajratadigan mikro-qadamlash texnikasi bilan yanada yaxshilanadi.
Robototexnikada ishlatiladigan keng tarqalgan turlarga doimiy magnit (PM), o'zgaruvchan inersiya (VR) va gibrid dizaynlar kiradi. Pyezoelektrik chiziqli stepper variantlari kichik paketlarda yuqori kuch chiqishi tufayli ultra ixcham yurish mexanizmlari uchun ham mashhur.
Miniatyura yurish robotlarida bu motorlar oyoq artikulyatsiyasi, dyuymli chuvalchangsimon emaklash yoki alohida qadamlar bilan yurish uchun zarur bo'lgan boshqariladigan, bosqichma-bosqich harakatlarni ta'minlaydi.
Nima uchun miniatyura stepper motorlari miniatyura yurish robotlarida ustunlikka ega
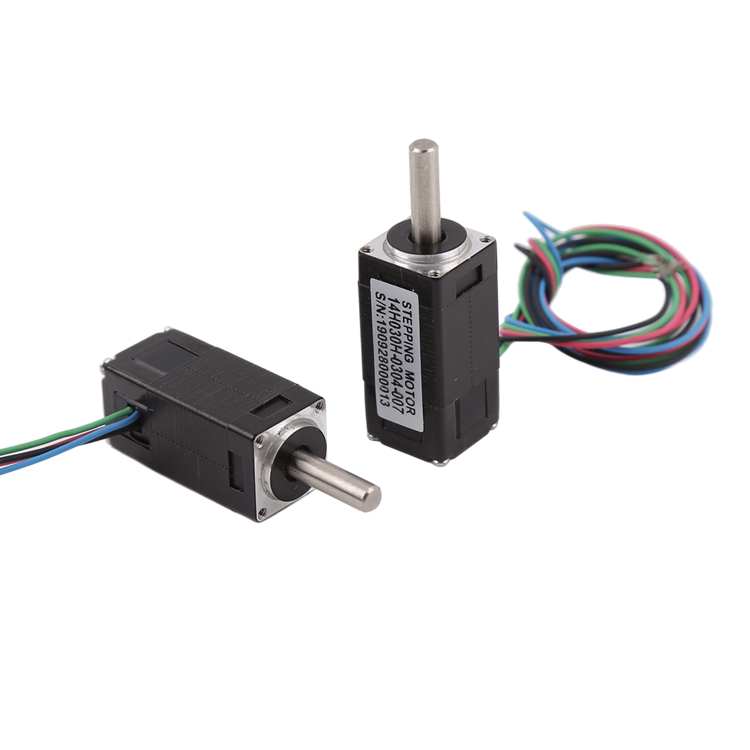
Bir nechta asosiy afzalliklarminiatyura step motorlari Mikro o'lchamli oyoqli robotlar uchun afzal ko'rilgan tanlov:
Ular ajoyib ochiq halqali boshqaruvni taklif qiladi, mikro-qadamlar yordamida sub-daraja yoki hatto nanometr darajasida joylashishni ta'minlaydi. Bu kichik robotlarda barqaror yurish uchun juda muhim, chunki kichik xatolar ag'darilish yoki to'xtab qolishga olib kelishi mumkin.
Ularning kichik maydoni atigi santimetr yoki millimetr o'lchamdagi robotlarga integratsiyalashish imkonini beradi, bu esa sensorlar yoki batareyalar uchun foydali yuk hajmini saqlab qoladi.
Mikrokontrollerlar (masalan, Arduino, Raspberry Pi) bilan impuls signallari orqali oson interfeys. Ko'p hollarda kodlovchilarga ehtiyoj yo'q, bu esa murakkablik va xarajatlarni kamaytiradi.
Ayniqsa, tishli holatda oyoq harakatida ishqalanishni yengib o'tish yoki kichik to'siqlarga chiqish uchun ideal.
Sanoat tekshiruvi yoki falokat zonalari kabi qattiq muhitlarda mikro-qadamlar bilan past tebranish, jim ishlash va mustahkamlik.
DC servolari yoki boshqa aktuatorlar bilan taqqoslaganda, miniatyura stepperlari ko'pincha yurish joylarida statik barqarorlik uchun yaxshiroq ushlab turish momenti va pozitsion aniqlikni ta'minlaydi.
Miniatyura Stepper Motors yurish mexanizmlarini qanday yoqadi
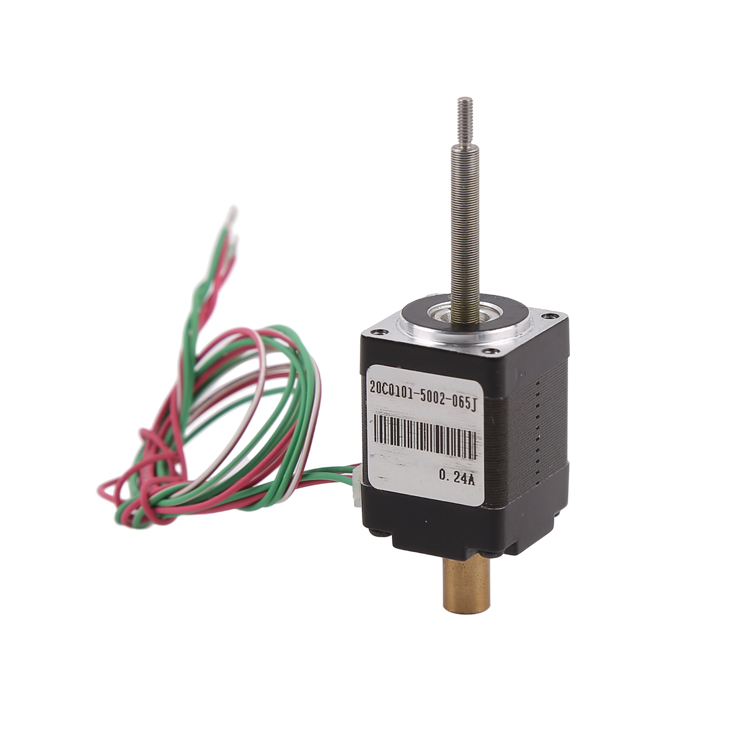
Miniatyura yurish robotlari odatda biologik harakatlarni, masalan, dyuymli chuvalchanglar kabi emaklash, to'rt oyoqli yurish yoki ikki oyoqli qadam tashlashni taqlid qiladi.Miniatyurali step motorlari bularni to'g'ridan-to'g'ri oyoq harakati yoki bog'lash tizimlari orqali boshqaring.
- · Dyuymli chuvalchang yoki chiziqli qadamPyezoelektrik miniatyura chiziqli pog'onali motorlar old/orqa "oyoqlar"ni kirpikchalar yoki prokladkalar bilan mahkamlash bilan birga korpus segmentini cho'zadi va qisqartiradi. Bu turli sirtlarda ishonchli oldinga harakatlanishni yaratadi.
- · Oyoqli dizaynlarKestirib/tizza bo'g'imlaridagi motorlar bog'lovchi qismlarni harakatga keltiradi. Masalan, asosiy qismlardan (tayanchlar, menteşeler, elektromagnit aktuatorlar) yig'ilgan modulli "yurish motorlari" molekulyar motorlarni eslatuvchi alohida qadamlarni ishlab chiqaradi.
- · Yurishni boshqarishPuls ketma-ketligi ko'p oyoqli barqarorlik uchun bir nechta motorlarni muvofiqlashtiradi. Mikro-qadamlar o'tishlarni yumshatadi, rezonansni kamaytiradi va notekis yerlarda samaradorlikni oshiradi.
Mikro miqyosdagi qiyinchiliklarga sirt yopishishi, quvvat zichligi va ishlab chiqarish kiradi. Stepper motorlari bu muammolarni yuqori kuch-og'irlik nisbati va 3D bosib chiqarish yoki MEMS jarayonlari bilan mosligi bilan hal qiladi.
Haqiqiy dunyo misollari va amaliy tadqiqotlar
Bir nechta innovatsion loyihalar kuchini namoyish etadiminiatyura step motorlari yurish mikro-robotlarida:
- Piezoelektrik dyuymli qurt robotlariXitoy patentlarida sirtga moslashuvchanlik uchun chiziqli pogʻonali motorlar, yoʻnaltiruvchi relslar va kirpikchalarga ega kvadrat korpusli robotlar tasvirlangan. Ular sanoat tekshiruvi yoki qidiruv-qutqaruv ishlari uchun tor joylarda uzluksiz harakatlanishga erishadilar.
- MOTILE va Diskret Yig'ilgan Yurish Avtobuslari (MIT)Ovozli g'altaklar va magnit qismlardan foydalanadigan modulli tizimlar devorlarga ko'tariladigan, teskari harakatlanadigan va sekundiga tana uzunligi bo'yicha yuqori tezlikka erisha oladigan kichik yuruvchilarni yaratadi.
- Millimetr o'lchovli sudraluvchilarElektromagnit chiziqli aktuatorlar yoki tishli stepperlar o'z og'irligidan bir necha baravar ko'p yuk ko'tarishga, qiyaliklarga chiqishga va to'siqlardan sakrashga qodir 5-6 mm robotlarni quvvatlantiradi.
- Bio-ilhomlangan va ochiq kodli dizaynlarOchiq mikro-manipulyatorlar yoki ikki oyoqli yuruvchilar kabi loyihalarda mikrondan kichik aniqlik uchun harakatga moslasha oladigan miniatyura stepperlar qo'llaniladi.
Integratsiya uchun dizayn mulohazalari
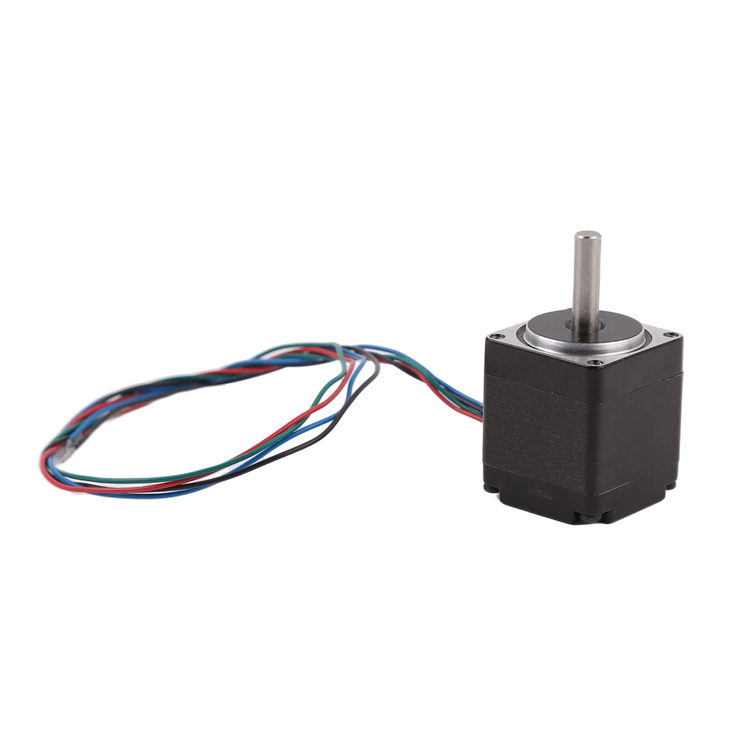
Miniatyura yurish robotlarini loyihalashdaminiatyura step motorlari:
Issiqlikni boshqarish va tebranish izolyatsiyasi o'tkazib yuborilgan qadamlarning oldini olishning kalitidir.
Sanoat tarmoqlari bo'ylab qo'llanilishi
Miniatyurali step motorlari Yuradigan mikro-robotlar uchun ilovalarni qulfdan chiqaring:
- · Sanoat inspeksiyasiSinov uchun dvigatellar yoki quvurlar ichida emaklab yurish.
- · Qidiruv va qutqaruv: Vayronalar yoki xavfli hududlarda harakatlanish.
- · Tibbiy va biotibbiyotMinimal invaziv qurilmalar yoki mikrojarrohlik.
- · Atrof-muhit monitoringiCheklangan makonlarni o'rganish yoki masofadan ma'lumotlarni to'plash.
- · Mikro ishlab chiqarishKichik o'lchamlarda aniq manipulyatsiya va yig'ish.
Muammolar va kelajakdagi tendentsiyalar
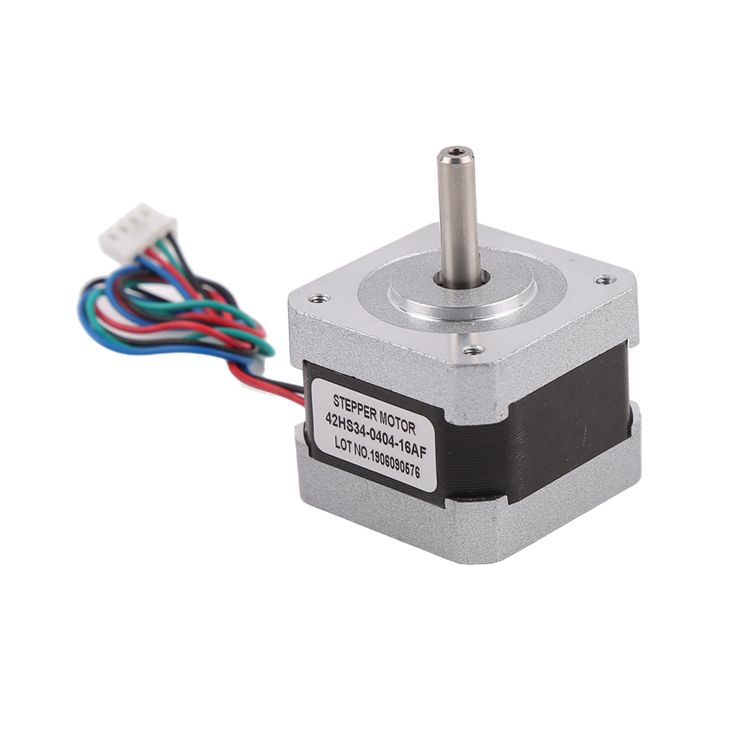
Cheklovlar juda kichik miqyosda quvvat avtonomiyasi, murakkab relyefga moslashish va ishlab chiqarish xarajatlarini o'z ichiga oladi. Davom etayotgan tadqiqotlar gibrid aktuatorlar, ilg'or materiallar (masalan, stepperlar bilan birlashtirilgan shakl xotirasi qotishmalari) va yaxshiroq boshqaruv algoritmlariga qaratilgan.
Trendlar ommaviy ishlab chiqarishga mo'ljallangan, elektron integratsiyalashgan mikro-robotlar (har bir plastinka uchun millionlab) va bio-gibrid tizimlarga ishora qilmoqda. Yaxshilangan mikro-qadamlar va yopiq halqali variantlar ish faoliyatini yanada yaxshilaydi.
Xulosa
Theminiatyura yurish robotlarida miniatyura step motorlarini qo'llash zamonaviy mikro-robototexnikaning asosini tashkil etadi. Ularning aniqligi, ixchamligi va boshqarilishi cheklangan muhitlarga kirishda katta yutuqlarga erishish imkonini beradi va bir nechta sohalarda o'zgaruvchan ta'sirlarni va'da qiladi. Texnologiya rivojlanib borishi bilan bu kichik aktuatorlar aqlliroq va chaqqonroq mikro-mashinalarni quvvatlantirishda davom etadi.
Ushbu sohani o'rganayotgan muhandislar va tadqiqotchilar yuqori sifatli miniatyura stepper motorlarining ishonchli yetkazib beruvchilariga ustuvor ahamiyat berishlari va modulli dizaynlar bilan tajriba o'tkazishlari kerak. Mikro miqyosdagi lokomotivning kelajagi oldinga qadam tashlashdir - bir vaqtning o'zida bitta aniq qadam.
Nashr vaqti: 2026-yil 10-iyul